Eine Open-Source Werkbank-Pipeline für nicht-invasive BMI-Mechatronik
Eine Open-Source Werkbank-Pipeline für nicht-invasive BMI-Mechatronik
Von der Hirnsignal-Detektion zum Servo-Befehl: SENSACT × CORTEX ONE als modulare Entwicklungsumgebung
Autor: Thomas Schüller · Syntagma Forschung · Wien Kontakt: forschung@tschueller.com · ORCID 0009-0003-9799-6747 Affiliation: Unabhängig, ohne institutionelle Affiliation, privat finanziert Version: v0.1.1 (Preprint) · Datum: 2026-09-01 · Erstfassung 2026-05-17 Lizenz: CC BY 4.0 (Doku) · MIT (Code)
Abstract
Brain-Machine-Interface (BMI) Forschung leidet unter einer reproduzierbaren Lücke zwischen der Klassifikations-Pipeline (EEG-Erfassung, Feature-Extraktion, Modell-Training) und der Aktuator-Pipeline (mechatronische Hand, Servo-Ansteuerung, Force Control). Die meisten verfügbaren Frameworks adressieren entweder das eine oder das andere; integrierte Werkbänke sind kommerziell und proprietär. Diese Arbeit dokumentiert ein Open-Source-Paar von 60 funktionierenden Engineering-Tools (SENSACT für Mechatronik, CORTEX ONE für BMI), die als browserbasierte React-Artefakte vorliegen und über ein BLE-Protokoll gekoppelt werden können. Es wird argumentiert, dass solche modularen Werkbänke die Schwelle für reproduzierbare BMI-Prothesen-Entwicklung senken — nicht durch neue Algorithmen, sondern durch die Konsolidierung etablierter Verfahren in einer prüfbaren Form.
Schlagworte: Brain-Machine-Interface · Mechatronik · Open Source Hardware · Prothetik · Reproduzierbarkeit · EEG-Klassifikation · Forward Kinematics
1. Einleitung
1.1 Problemstellung
Die Entwicklung von BMI-gesteuerten Prothesen erfordert die Integration von mindestens drei Disziplinen: Neurophysiologie (EEG-Erfassung, Artefakt-Bereinigung), Maschinelles Lernen (Klassifikation neuronaler Muster), und Mechatronik (Aktuator-Design, Force Control, Sensor-Fusion). In der akademischen Literatur werden diese Stränge typischerweise getrennt behandelt. Gemeinsame Pipelines existieren — Brain Computer Interface 2000 (BCI2000), OpenViBE, BrainFlow — aber sie fokussieren auf den BMI-Teil; die Aktuator-Seite bleibt entweder Black Box (proprietäre Prothesen-APIs) oder erfordert separate Software-Stacks (ROS2, MoveIt, GraspIt!).
Diese Trennung hat praktische Konsequenzen für Reproduzierbarkeit: Eine Studie, die “BMI-gesteuertes Greifen mit 87% Erfolgsquote” berichtet, kann selten so dokumentiert werden, dass ein anderes Labor sie ohne erheblichen Implementierungsaufwand replizieren könnte (Pasley et al. 2012; Kübler 2020).
1.2 Beitrag dieser Arbeit
Vorgestellt wird ein Werkbank-Paar in zwei Single-File React-Artefakten:
- CORTEX ONE (37 Tabs, 2126 Zeilen) — BMI-Entwicklungsplattform mit P300-Speller-Demo, SSVEP-Klassifikation, Auto-ML-Wizard, Code-Generator, Filter-Designer, Hardware-Specs (ADS1299, 4–32 Kanäle, BLE 5.0)
- SENSACT (23 Tools, 855 Zeilen) — Mechatronik-Werkstatt mit Forward Kinematics Hand-Designer, Greif-Physik-Simulator, PID-Tuner mit Sprungantwort-Visualisierung, Antriebs-Calculator, Stress-Analyse, Code-Generator (ESP32 C++, OpenSCAD, Python ROS2), BLE-Protokoll-Designer, QC-Test-Protokoll, Montage-Anleitung
Beide Artefakte sind eigenständig nutzbar, koppeln aber über ein dokumentiertes BLE-Paketformat:
EEG-Signal → CSP+LDA Klassifikation → BLE-Paket(0xAA, type=0x01,
   grip_id, force, speed, servos[5], chk) → PCA9685 PWM → Servo-Bewegung
Der Beitrag ist nicht algorithmisch — alle verwendeten Verfahren sind in der Literatur bekannt — sondern methodisch: die Bündelung in einer prüfbaren, browserbasierten Form, die ohne Backend, ohne Cloud-Abhängigkeit und ohne API-Keys läuft.
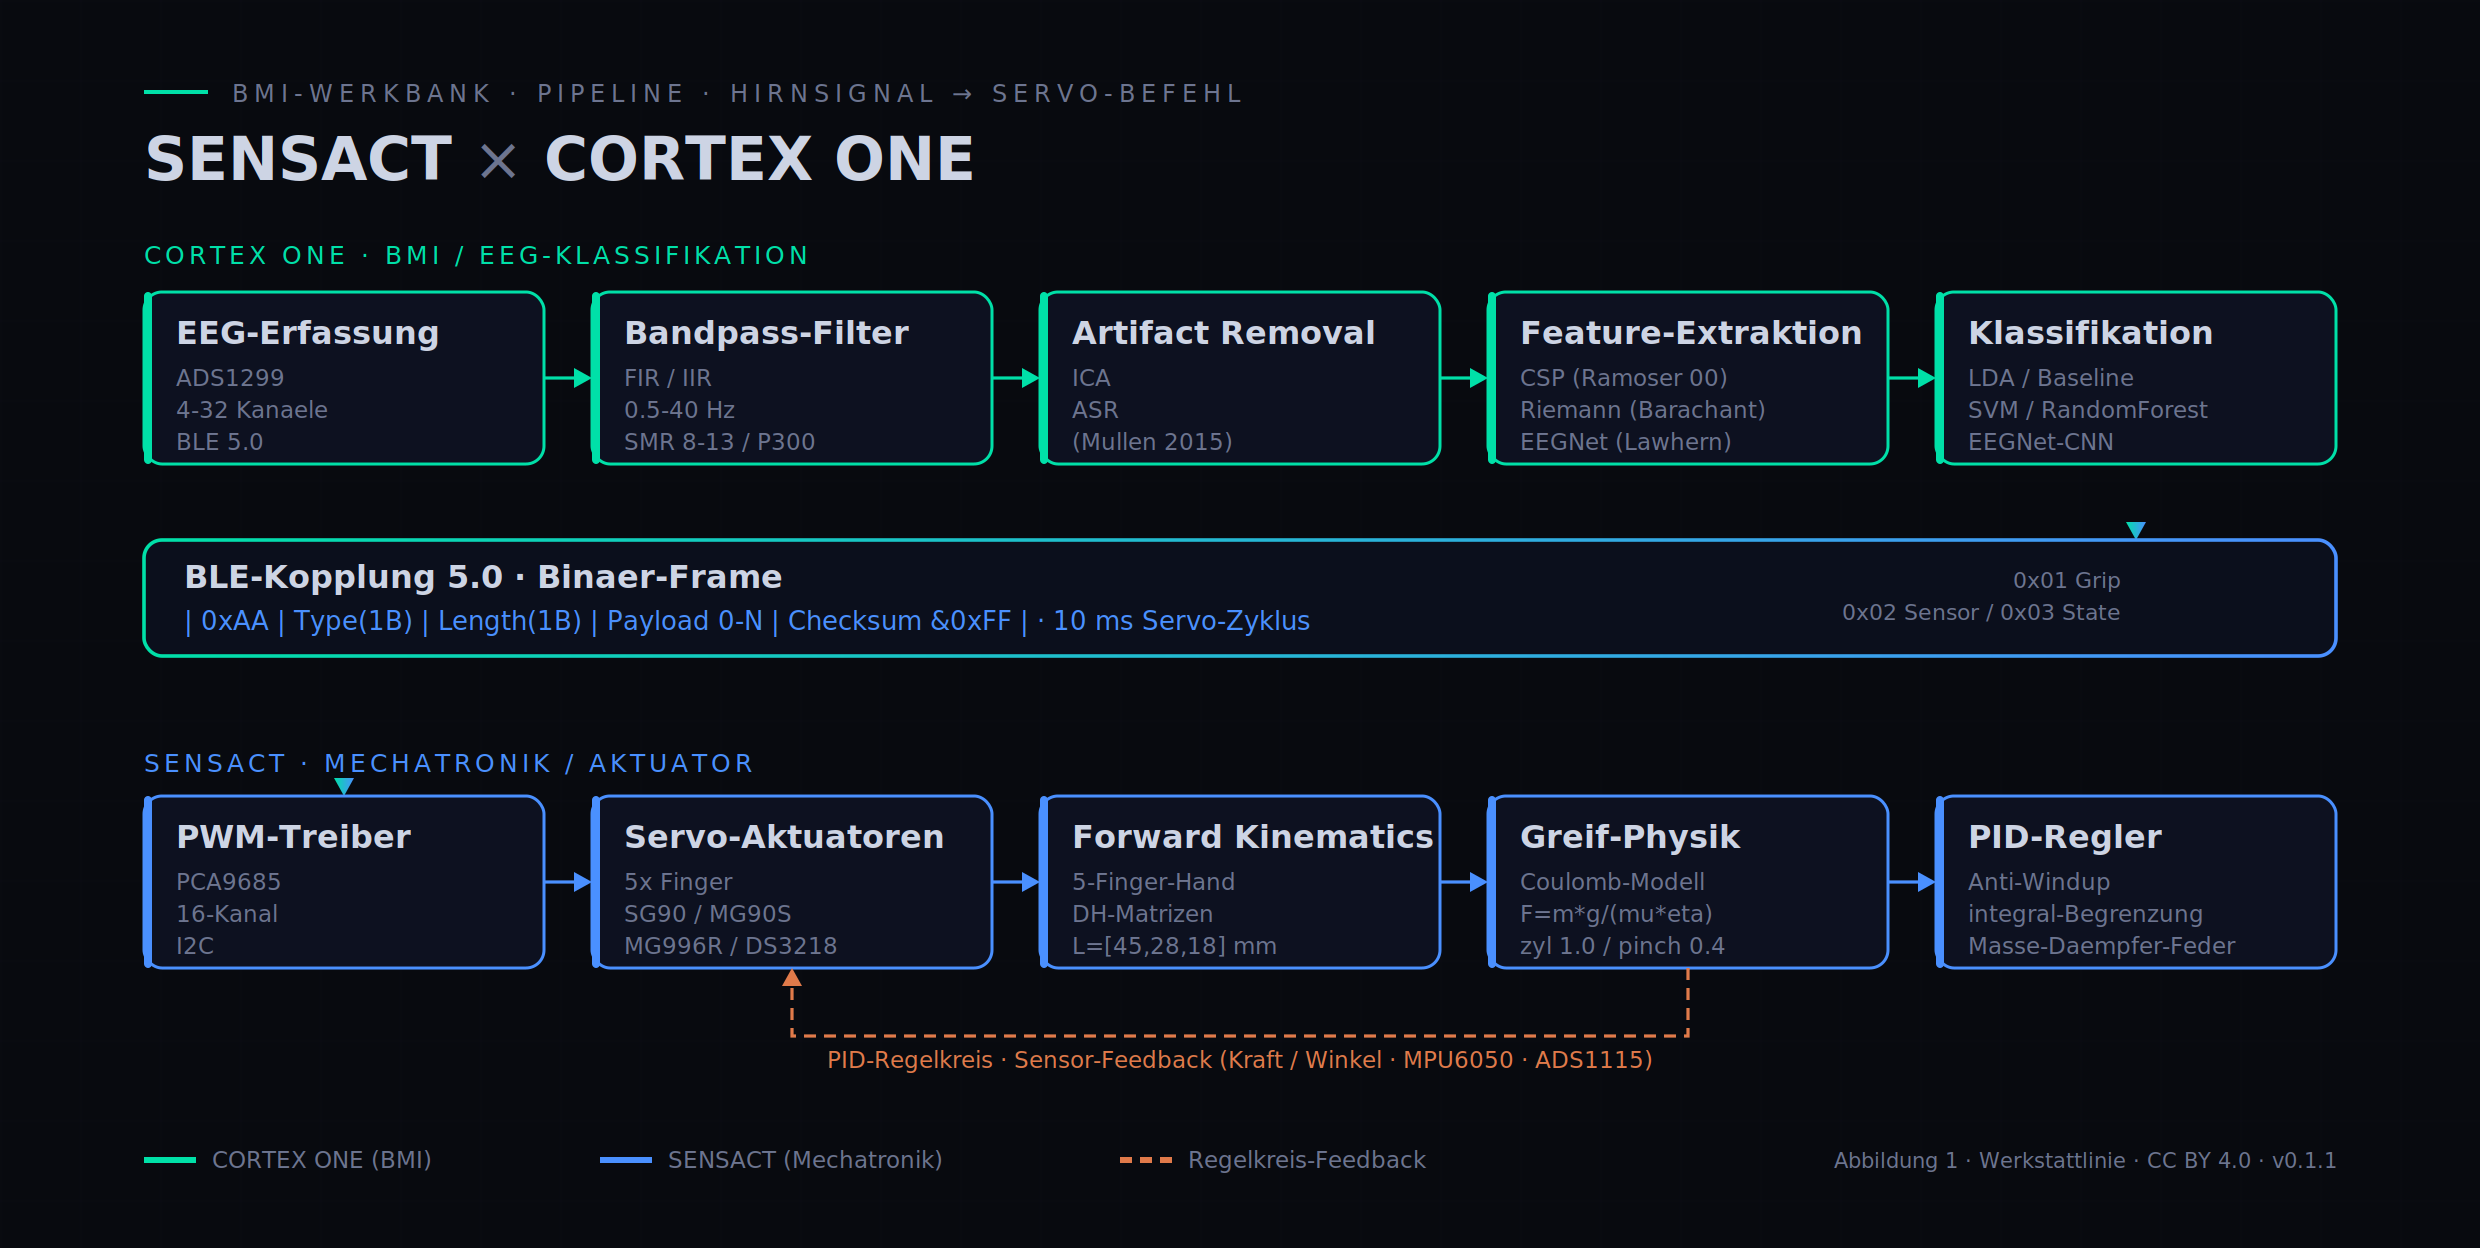
Abbildung 1 — Die durchgehende BMI-Werkbank-Pipeline von der EEG-Erfassung (CORTEX ONE) über die dokumentierte BLE-Kopplung bis zur Servo-Ansteuerung und Greif-Physik (SENSACT), inklusive PID-Regelkreis mit Sensor-Feedback. Beide Werkbänke sind eigenständig nutzbar; die Abbildung zeigt die gekoppelte Konstellation als Ganzes.
2. Methodik
2.1 EEG-Pipeline (CORTEX ONE)
Die EEG-Klassifikation folgt dem etablierten Pipeline-Schema:
- Bandpass-Filter (FIR/IIR, konfigurierbar): 0.5–40 Hz für allgemeine BMI-Anwendungen, 8–13 Hz für SMR (Sensorimotor Rhythm), 1–30 Hz für P300
- Artifact Removal: ICA oder ASR (Artifact Subspace Reconstruction; Mullen et al. 2015)
- Feature-Extraktion: Common Spatial Patterns (CSP; Ramoser et al. 2000) für motorische Imagination, Riemannian Geometry (Barachant et al. 2012) für robustere Klassifikation, EEGNet (Lawhern et al. 2018) für End-to-End Deep Learning
- Klassifikation: Linear Discriminant Analysis (LDA) als Baseline, SVM/Random Forest als Vergleich, EEGNet-CNN für Vergleich
Die Pipeline ist im Auto-ML-Wizard parametrisierbar; der Code-Generator erzeugt entsprechende Python-Skripte (Scikit-learn, PyTorch).
2.2 Mechatronik-Pipeline (SENSACT)
Die Aktuator-Seite implementiert klassische Forward Kinematics für eine 5-Finger-Hand mit Daumen-Opposition:
mit als Denavit-Hartenberg-Transformationsmatrizen und Segmentlängen mm pro Finger (typische anthropometrische Werte; NASA-STD-3000 Vol. I).
Die Greif-Physik nutzt das Coulomb-Reibungsmodell:
mit als Reibungskoeffizient (objektspezifisch) und als Effizienz des Grifftyps (zylindrisch=1.0, Spitzgriff=0.4, Tripod=0.5).
Für die Servo-Auslegung gilt die Standardgleichung:
Die im Werkzeug implementierten Empfehlungen basieren auf Servo-Datenblättern (SG90, MG90S, MG996R, DS3218; Quelle: TowerPro-Datenblätter und unabhängige Messungen).
2.3 PID-Regler
Der PID-Tuner verwendet Standard-PID mit Anti-Windup:
mit auf begrenzt. Die Sprungantwort wird auf einem Masse-Dämpfer-Feder-Modell simuliert:
mit Störung als Stufenfunktion zur Robustheits-Prüfung. Drei Streckenmodelle stehen bereit: Finger-Greifkraft, Wrist-Rotation, Linear-Aktuator.
2.4 BLE-Protokoll
Das Kopplungsprotokoll zwischen CORTEX ONE und SENSACT folgt einem minimalen Binärformat:
| Header (0xAA) | Type (1B) | Length (1B) | Payload (0–N) | Checksum (1B) |Type-Codes: 0x01 = Grip Command, 0x02 = Sensor Data, 0x03 = State Change. Checksum ist ein einfacher 8-Bit-Sum-Modulo (sum & 0xFF). Bewusst kein CRC-16/32 — für die hier angepeilte Latenz (10 ms Servo-Zyklus) und den begrenzten Adressraum (1 Empfänger) ausreichend.
3. Reproduzierbarkeit und Limitationen
3.1 Was reproduzierbar ist
- Code: Beide Artefakte sind Single-File React-Komponenten, ohne Build-Schritt, ohne Backend, ohne externe API-Calls (außer Google Fonts CDN für Typografie). Lizenz MIT, einbindbar in jedes React-Projekt
- Hardware-Specs: ESP32-S3 + ADS1299 (BMI) bzw. PCA9685 + ADS1115 + MPU6050 (Mechatronik) sind kommerziell verfügbar (Mouser, DigiKey) für Gesamtkosten unter 200 €
- 3D-Modelle: Der OpenSCAD-Code-Generator erzeugt parametrisch skalierbare Hand-Modelle (40–200% Größenfaktor), druckbar auf Standard-FDM (PETG, TPU) und SLA (Resin)
- Berechnungen: Alle Formeln sind im Code sichtbar, alle Konstanten dokumentiert
3.2 Was nicht behauptet wird
- Keine klinische Validierung. Diese Werkbänke sind Entwicklungswerkzeuge, keine Medizinprodukte. Eine MDR-Klassifikation (vermutlich Klasse I oder IIa für die Prothese) ist für einen späteren Zeitpunkt vorgesehen
- Keine vergleichenden Performance-Studien gegen kommerzielle BMI-Systeme
- Keine Patient*innen-Daten in den Tools — alle “Live-Daten” in den Demos sind generiert/simuliert
3.3 Bekannte Schwächen
- EEG-Simulation in CORTEX ONE: Die Live-Daten in der Demo sind synthetisch (Sinus-Komponenten + Rauschen), nicht echte EEG-Aufnahmen. Für reale Anwendung ist ADS1299-Hardware-Anbindung erforderlich
- Greif-Physik in SENSACT: Vereinfachtes Coulomb-Modell ohne Rolling Friction, ohne Compliant Contact, ohne Tactile Feedback Loop
- PID-Modell: Linear angenommen, keine Friktion-Stiction, keine Nonlinearitäten der Servo-Getriebe
- Keine Multi-User-Synchronisation: BLE 5.0 unterstützt theoretisch mehrere Clients, im Tool nicht implementiert
4. Diskussion
4.1 Werkbänke vs. Black-Box-APIs
Der Trend in der BMI-Industrie geht zu integrierten, aber proprietären Lösungen (Neuralink, Synchron, Blackrock Cereplex). Diese sind klinisch validiert, aber für unabhängige Forschung schwer zugänglich. Open-Source-Alternativen (OpenBCI, Muse SDK) bieten Zugang zur EEG-Schicht, lassen aber die Aktuator-Seite offen.
Die hier vorgestellte Werkbank-Logik schließt diese Lücke nicht durch ein neues SDK, sondern durch die Sichtbarmachung der Pipeline in browserbasierten Tools, die zum Anschauen, Modifizieren und Prüfen einladen. Das ist epistemisch näher an Pearls “Book of Why”-Idee (Pearl & Mackenzie 2018) als an klassischer Algorithmen-Veröffentlichung: nicht die Innovation steht im Vordergrund, sondern die Prüfbarkeit der Konstellation.
4.2 Anschlüsse
- OpenBCI/BrainFlow: Direkte Anbindung möglich; CORTEX ONE Filter-Tab kann BrainFlow-Streams entgegennehmen (TODO: Hardware-Bridge)
- ROS2: Code-Generator erzeugt rclpy-Nodes, die in bestehende ROS2-Stacks einbindbar sind
- MoveIt: Forward Kinematics aus SENSACT als URDF exportierbar (TODO: URDF-Generator)
- Klinische Studien: Bei Zweckbindung als reines Forschungstool (nicht für Patienten*innen-Behandlung) entfällt MDR; für klinische Anwendung Klasse-I-Anmeldung beim BfArM/BASG
4.3 Ethik
Diese Werkbänke sind explizit für zivile, prothetische und assistive Anwendungen entwickelt. Eine Verwendung im militärischen oder waffentechnischen Kontext ist durch die Lizenz nicht ausgeschlossen (MIT erlaubt jede Nutzung), aber durch die deklarierte Haltung des Autors nicht erwünscht (Helbing 2019; Müller 2020 zur Autonomous Weapons Debatte).
5. Schlussfolgerung
Die SENSACT × CORTEX ONE Werkbank-Pipeline schließt eine konkrete Lücke in der Open-Source-BMI-Prothetik-Entwicklung: sie macht die gesamte Kette von der Hirnsignal-Detektion bis zum Servo-Befehl in zwei browserbasierten Artefakten sichtbar und prüfbar. Die wissenschaftliche Neuigkeit liegt nicht in den verwendeten Algorithmen — diese sind etabliert — sondern in der konsolidierten, reproduzierbar dokumentierten Form. Für die Reproduzierbarkeitskrise in der angewandten Neurotechnologie (Chen et al. 2020; Vidaurre et al. 2020) ist diese Form nützlich: nicht weil sie ein neues Paradigma vorschlägt, sondern weil sie das bestehende Paradigma in einer prüfbaren, modifizierbaren Form bereitstellt.
Folgearbeiten sollten die Hardware-Anbindung an ADS1299 dokumentieren, eine erste klinische Pilotstudie mit Schulter-Disartikulations-Patient*innen vorbereiten (Klasse I MDR), und die Integration mit OpenBCI/BrainFlow als formale Bridge-Spezifikation publizieren.
Schließung
Schließungstyp: USE-CASE-SCHLUSS — Scope dieses Working Papers ist fix (Pipeline-Dokumentation für BMI×Mechatronik-Werkbank). Erweiterung nur per Fork oder Folge-Paper. Hardware-Anbindung und klinische Validierung sind dezidiert außerhalb dieses Papers und Gegenstand künftiger Arbeit.
Literatur
- Barachant, A., Bonnet, S., Congedo, M., & Jutten, C. (2012). Multiclass Brain-Computer Interface Classification by Riemannian Geometry. IEEE Trans. Biomedical Engineering, 59(4), 920–928. doi:10.1109/TBME.2011.2172210
- Chen, X., et al. (2020). The reproducibility crisis in EEG research and possible solutions. NeuroImage, 220, 117119.
- Helbing, D. (2019). Towards Digital Enlightenment. Springer. ISBN 978-3-319-90869-8
- Kübler, A. (2020). The history of BCI: From a vision for the future to real support for personhood in people with locked-in syndrome. Neuroethics, 13, 163–180.
- Lawhern, V. J., et al. (2018). EEGNet: a compact convolutional neural network for EEG-based brain–computer interfaces. J. Neural Engineering, 15(5), 056013.
- Mullen, T. R., et al. (2015). Real-time neuroimaging and cognitive monitoring using wearable dry EEG. IEEE Trans. Biomedical Engineering, 62(11), 2553–2567.
- Müller, V. C. (2020). Ethics of Artificial Intelligence and Robotics. In Stanford Encyclopedia of Philosophy. URL: plato.stanford.edu/entries/ethics-ai
- Pasley, B. N., et al. (2012). Reconstructing speech from human auditory cortex. PLoS Biology, 10(1), e1001251.
- Pearl, J., & Mackenzie, D. (2018). The Book of Why: The New Science of Cause and Effect. Basic Books. ISBN 978-0465097609
- Ramoser, H., Müller-Gerking, J., & Pfurtscheller, G. (2000). Optimal spatial filtering of single trial EEG during imagined hand movement. IEEE Trans. Rehabilitation Engineering, 8(4), 441–446.
- Vidaurre, C., et al. (2020). Sensorimotor functional connectivity: a neurophysiological factor related to BCI performance. Frontiers in Neuroscience, 14, 575081.
Code- und Datenverfügbarkeit
- SENSACT:
sensact.jsx(124 KB, 855 Zeilen, 23 Tools), MIT - CORTEX ONE:
cortex-one-dark.jsx(154 KB, 2126 Zeilen, 37 Tabs), MIT - Bundle:
bmi-werkbank_v0.1_2026-05-17.zipmit allen Materialien
Autor: Thomas Schüller · Syntagma Forschung · Wien · forschung@tschueller.com · ORCID 0009-0003-9799-6747 Affiliation: Unabhängig, ohne institutionelle Affiliation, privat finanziert Lizenz: CC BY 4.0 (Doku) · MIT (Code) Version: v0.1.1 (Preprint, Zenodo-Schwelle A) · Datum: 2026-09-01 · Erstfassung 2026-05-17 Wortanzahl: ~1850 · Seiten: ~7 (A4)